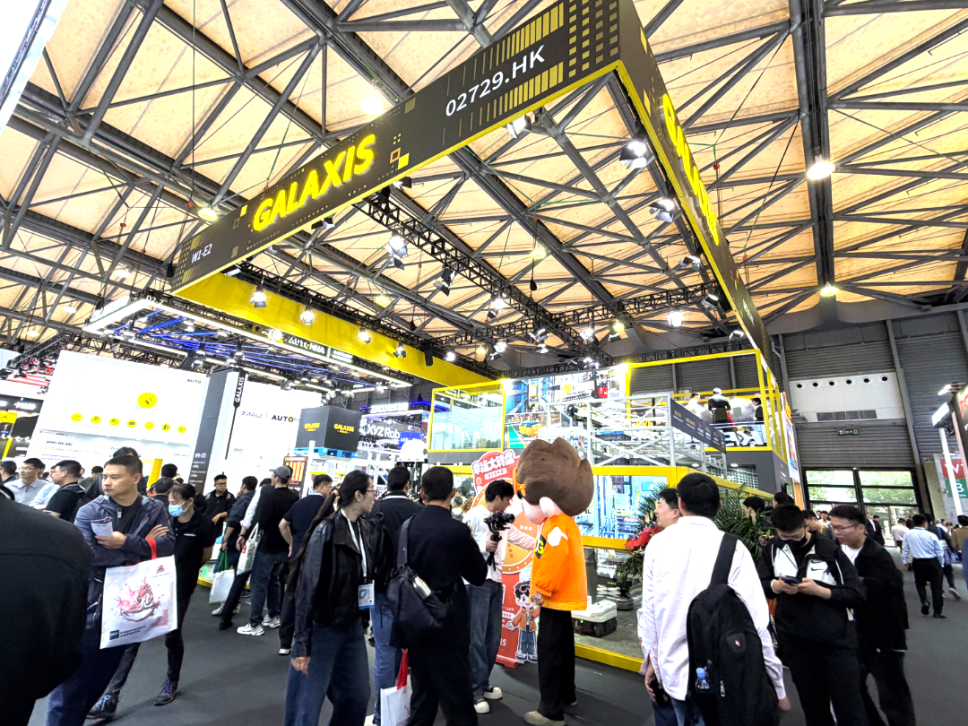
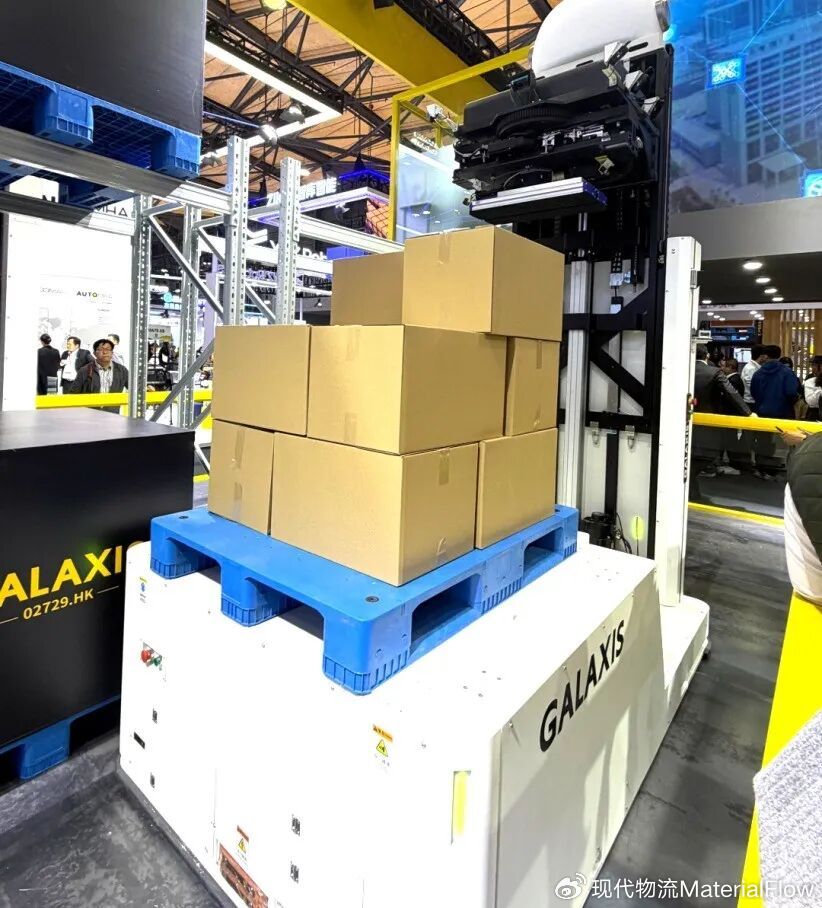
在CeMAT ASIA 2026展会现场,凯乐士科技(02729.HK)具身智能产品矩阵集中亮相,一套可直接在货架托盘上完成箱件拣选、无需移出托盘的VPR-Cyber Picker创新方案,成为本次展台最受关注的技术成果。继2026年8月正式发布具身物流战略之后,凯乐士科技把战略蓝图落地为可演示、可验证的多形态机器人体系,以垂直场内物流路线,探索物理AI从数字仿真走向真实仓储现场的生产力跃迁路径。
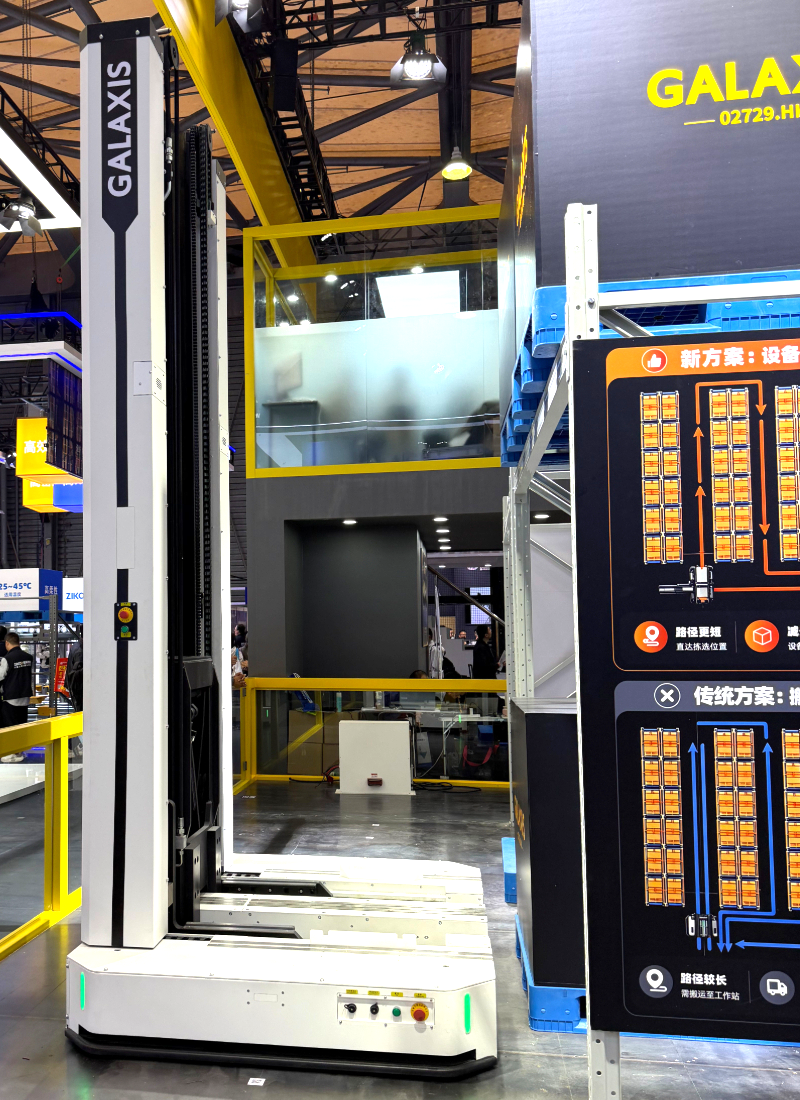
不同于市场上将具身智能简单等同于人形机器人的思路,凯乐士科技选择深耕仓储、工厂等非结构化场内环境。在其判断中,具身智能不是用单一机器人替代全部自动化设备,而是给存储、搬运、分拣、拣选全链路装备赋予自主感知、推理与决策能力,补齐传统自动化难以适配动态环境、多规格货型、柔性作业的短板。这也是其产品矩阵诞生的底层逻辑:不存在一款“万能机器人”,重载搬运与小件拣选对机械结构、感知算法、控制逻辑的需求截然不同,分形态设计才能兼顾稳定性、作业效率,降低落地成本。
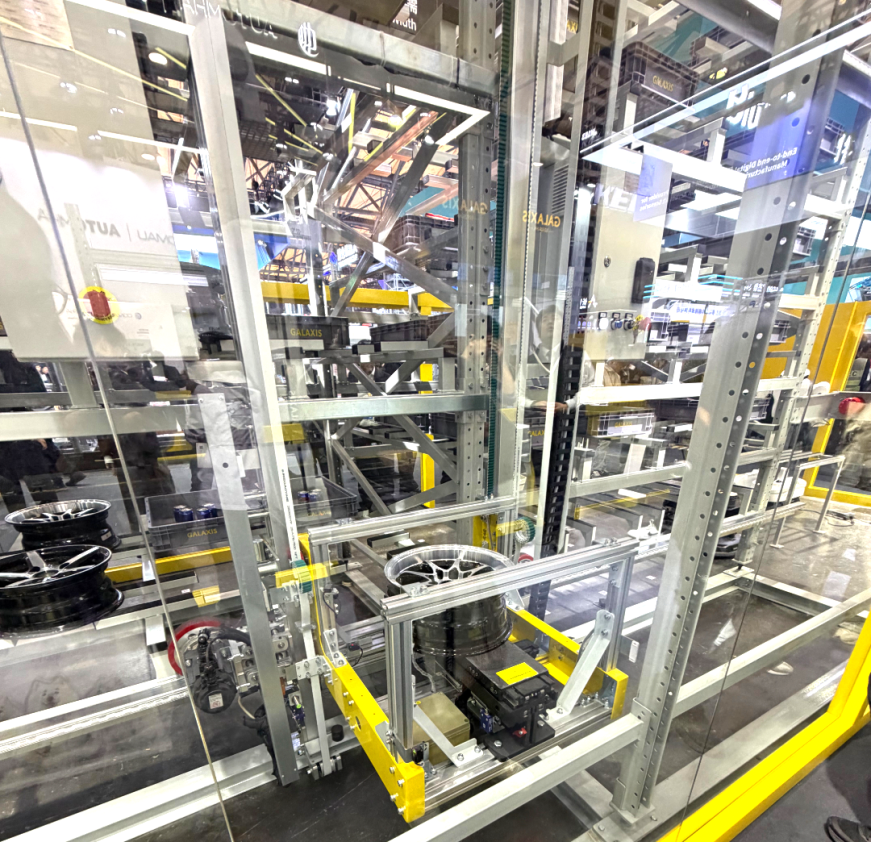
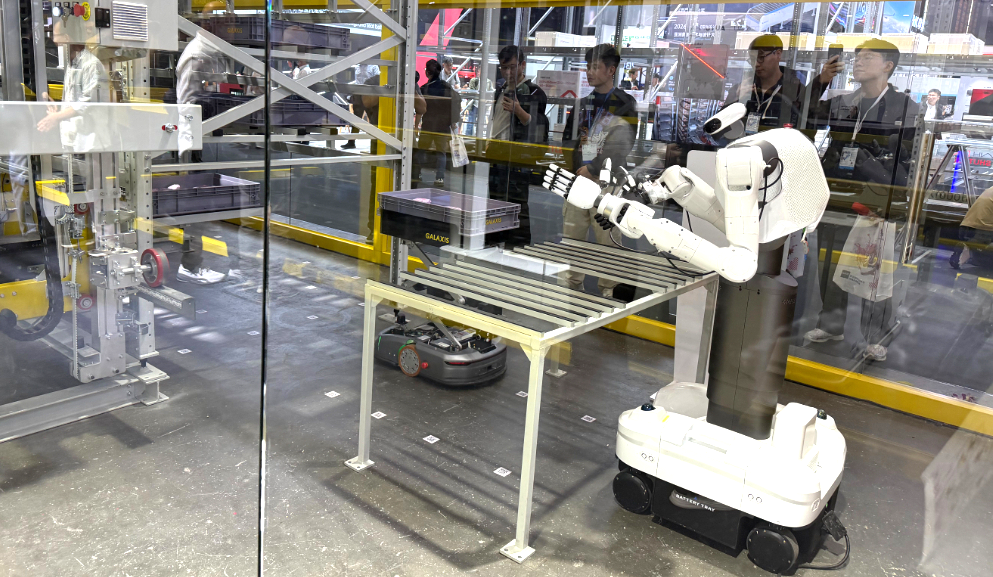
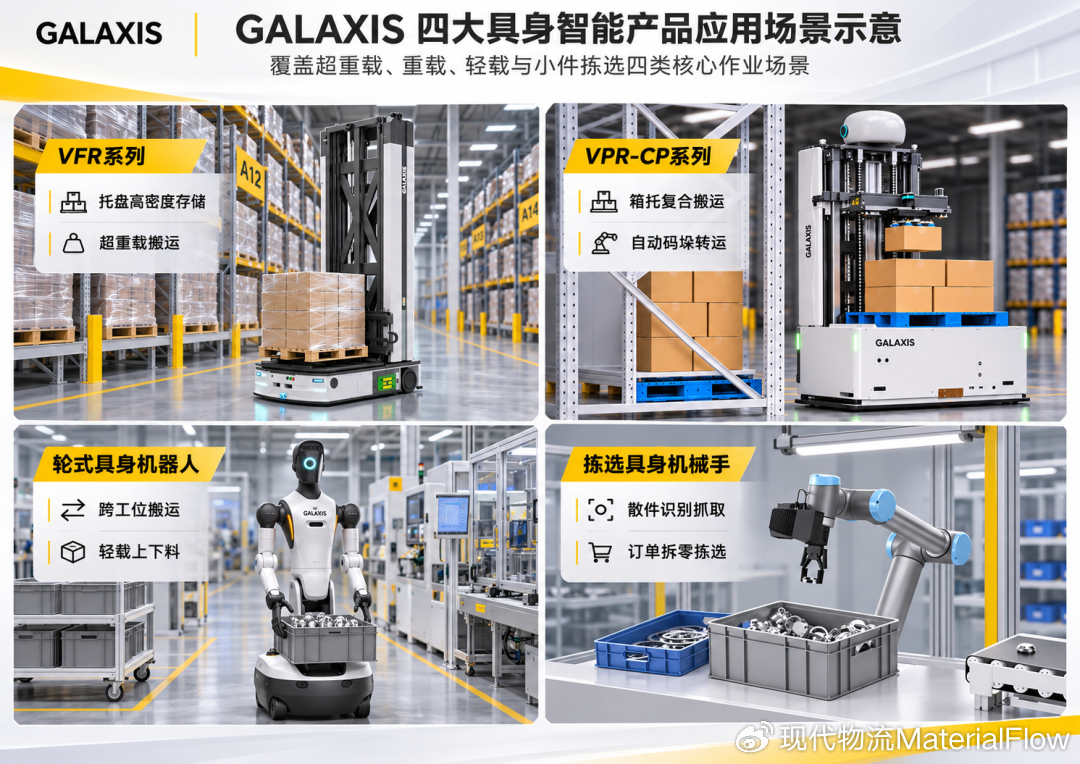
这套载荷矩阵覆盖场内主流作业需求:1,500公斤级超重载VFR系列面向托盘高密度存取与重载流转;50公斤级VPR-CP系列聚焦10–50公斤料箱抓取;10公斤级轻载轮式人形机器人主攻跨工位上下料、线边配送;5公斤级小件操作机械手,负责散件识别拆零拣选。本次展出的VPR-Cyber Picker方案,正是50公斤级矩阵下的原型成果,它直击行业长期痛点:传统托盘拆拣流程需要先将托盘移出货架,再借助机械臂完成拆码,而该方案可在托盘保留于货架原位的前提下,直接抓取堆叠料箱,拣选高度可覆盖货架两层,将原有拣选面拓展一倍。
支撑多机器人协同作业的,是凯乐士科技提出的三层智能体系:系统超级大脑负责全场多智能体任务拆解、资源调度与异常协同;机器人本体大脑承担环境理解、局部路径规划、视觉语言动作策略调用;本体小脑依托感知PI、计算智能CI与控制CT技术,保障定位、抓取、运动控制的精准可靠。整套体系以“物流大脑”为基座,搭建起数据生产、模型训练、评估部署的端到端闭环。
当下物流自动化已经从固定流程的刚性自动化,迈向动态场景下的自主智能时代。不少自动化方案只能适配规整、标准化货位,而真实仓库内货型混杂、环境多变,柔性短板凸显。凯乐士科技的差异化,在于拒绝单点装备内卷,以矩阵化思路搭建具身智能体系,优先解决产业真实存在的自动化作业痛点。
从战略发布到展会落地,凯乐士科技的具身智能路线在于场景验证。下一步,GALAXIS 矩阵将持续在医药、制造、零售等行业项目中迭代打磨,持续验证多形态智能体协同作业能力,让物理AI的价值,真正落地在仓库货架之间。


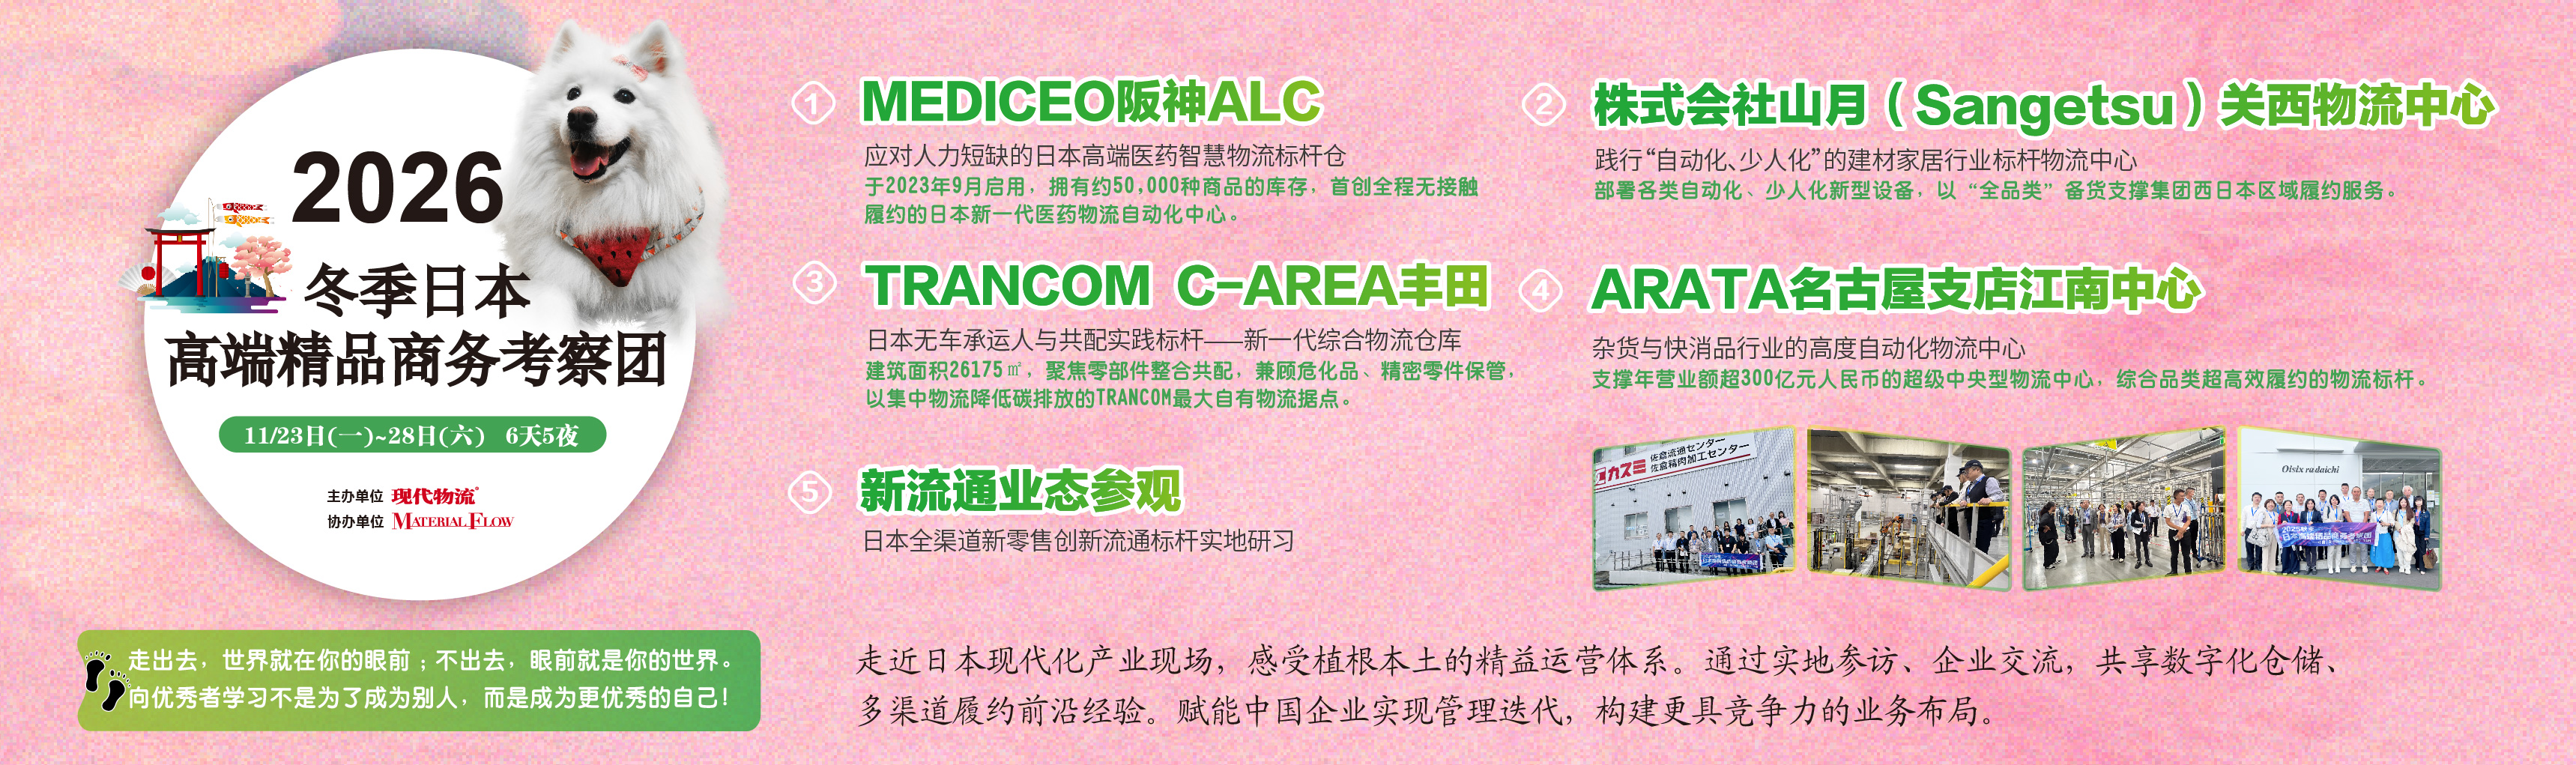
 时间:2026.11.23-28.
 地点:日本