一座仓库的秩序,通常建立在几种固定关系之上:货物对应固定货位,设备沿既定巷道作业,系统能力则由建设之初的配置决定。这些关系简单明确,也把空间的使用方式提前固化下来。当库存结构、作业节奏或业务规模变化,仓库往往只能在原有框架内调整。
方仓智能提出的空间智能,正是对这些固定关系的重新思考。立方仓以料箱为存储单元,机器人在库体顶部网格运行,系统统筹货位、任务、设备与工作站。空间由此不再只是预先划定的库位,而成为可以随业务变化重新分配的资源。这种变化,首先发生在三组长期固化的关系中。
首先,是货物与固定货位的“解绑”。
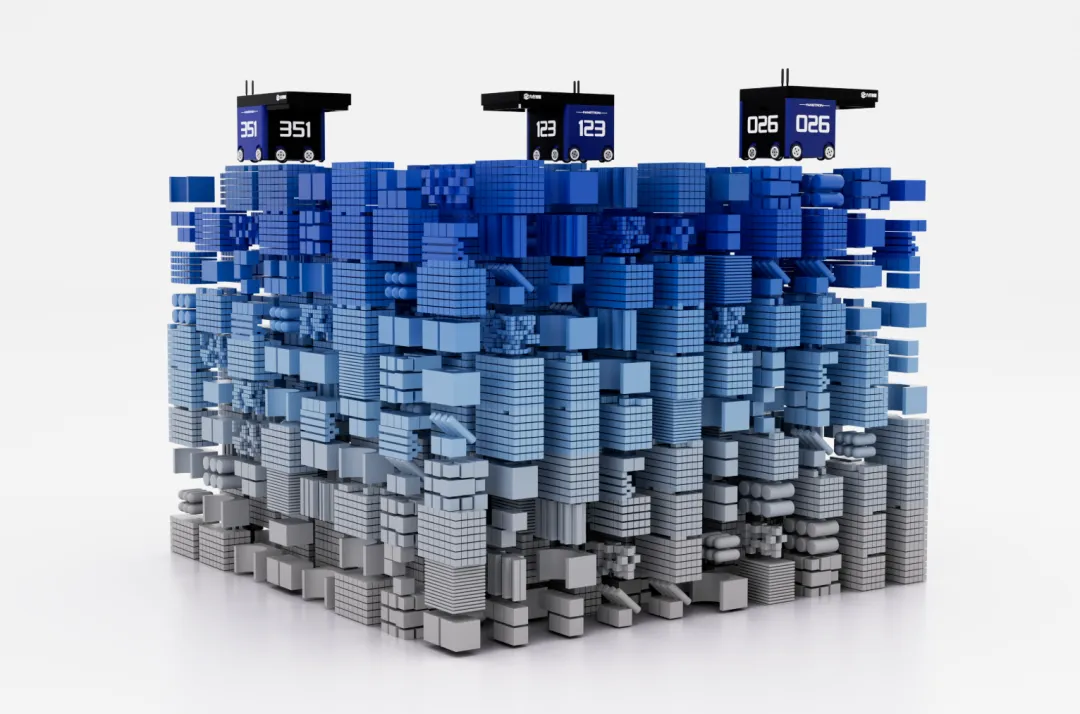
固定货位便于查找,却意味着空间要为既定分类长期保留位置。库存数量和调用频率改变后,原有货位未必仍然合适,局部满载与局部闲置也可能同时出现。
立方仓将料箱纳入系统统一管理,货物与空间坐标不再长期固定对应。系统依据库存状态、调用需求和当前任务组织存储位置,并持续维护货物、料箱与位置之间的关系。仓库不再依靠“回到原位”维持秩序,位置可以在系统管理下重新安排。
这层“解绑”让空间从预先分割的格子,转变为可以共同使用的资源。系统既回答“货物在哪里”,也参与判断“此刻放在哪里更合适”,使空间更能适应库存结构的变化。
其次,是设备与固定巷道的“解绑”。
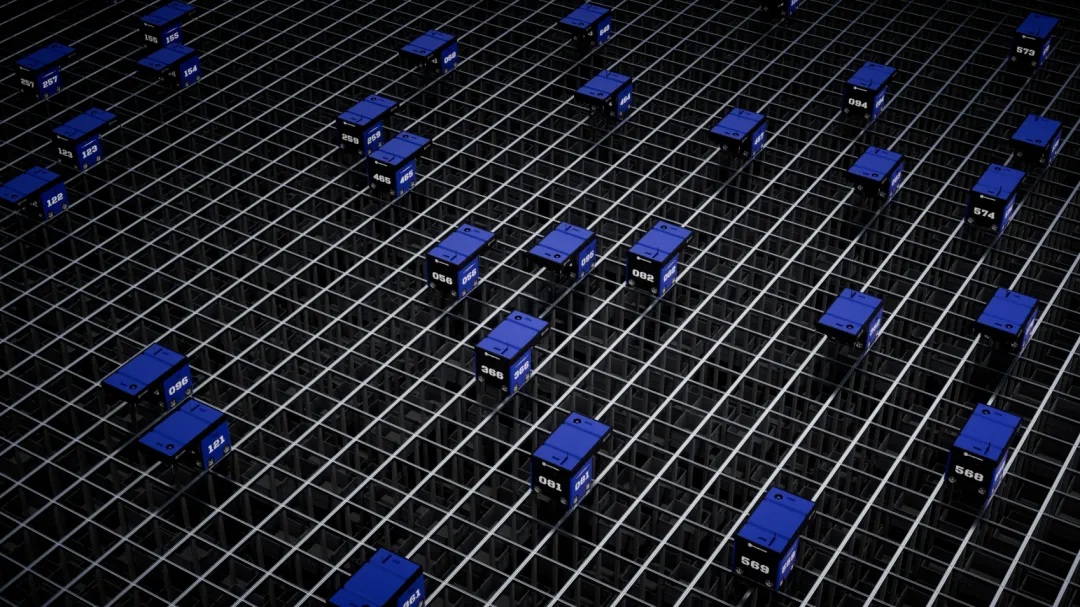
在巷道式仓储中,通道既是设备的运行路径,也划定了设备的服务范围。货架怎样排列、设备能够到达哪里,通常在建设之初便已确定。当不同区域的任务量出现差异,设备之间的协同也会受到结构限制。
立方仓采用无巷道密集存储结构。机器人在顶部网格上根据任务运行,到达目标位置后存取料箱,再将料箱送往相应工作站。机器人不必进入货架间的固定通道,也不再只服务于某一条巷道。多台机器人由系统分配任务,并结合位置、状态和作业需求协同运行。
路径因此不再只是仓库中预设的线路,而成为围绕任务动态组织的运行过程;机器人也从固定区域的执行设备,转变为可以统一调度的作业资源。
第三,是系统能力与一次性配置的“解绑”。
传统自动化仓库的容量和处理能力,常与既定巷道、设备及输送结构紧密结合。业务增长后,瓶颈可能来自存储空间、调取能力或工作站效率,但扩展时往往会牵动多个环节。
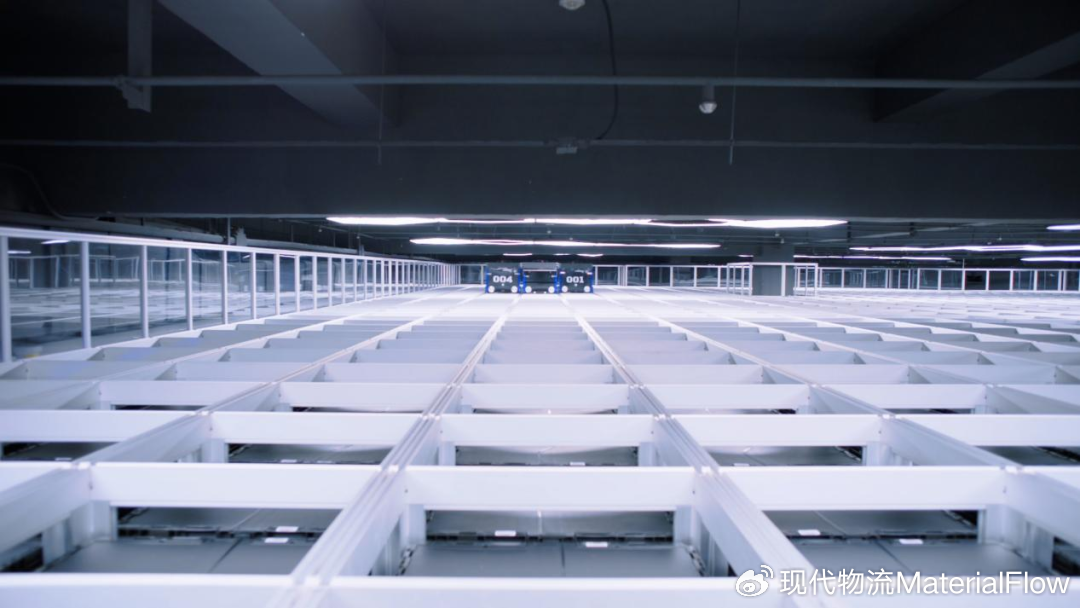
立方仓由库体、机器人、工作站和软件系统共同构成。库体和料箱承载存储,机器人负责调取与搬运,工作站连接实际作业。规划时可以围绕容量、调取频率和交付需求分别测算;运行后也可以根据实际瓶颈,评估需要补充的资源。
这种“解绑”使系统能力不必完全锁定在首次建设的配置中。仓库可以分阶段建设,并伴随业务变化逐步完善,让投入、容量和处理能力更贴近实际需要。它带来的不是无限扩展,而是更清晰的扩展路径。
三重“解绑”之后,货位可以重新安排,机器人与工作站能够协同,容量和处理能力可以持续规划。对医药和工业小件等场景,空间规则还可进一步接入效期或按序供料等业务特性,进入更多的业务流程。


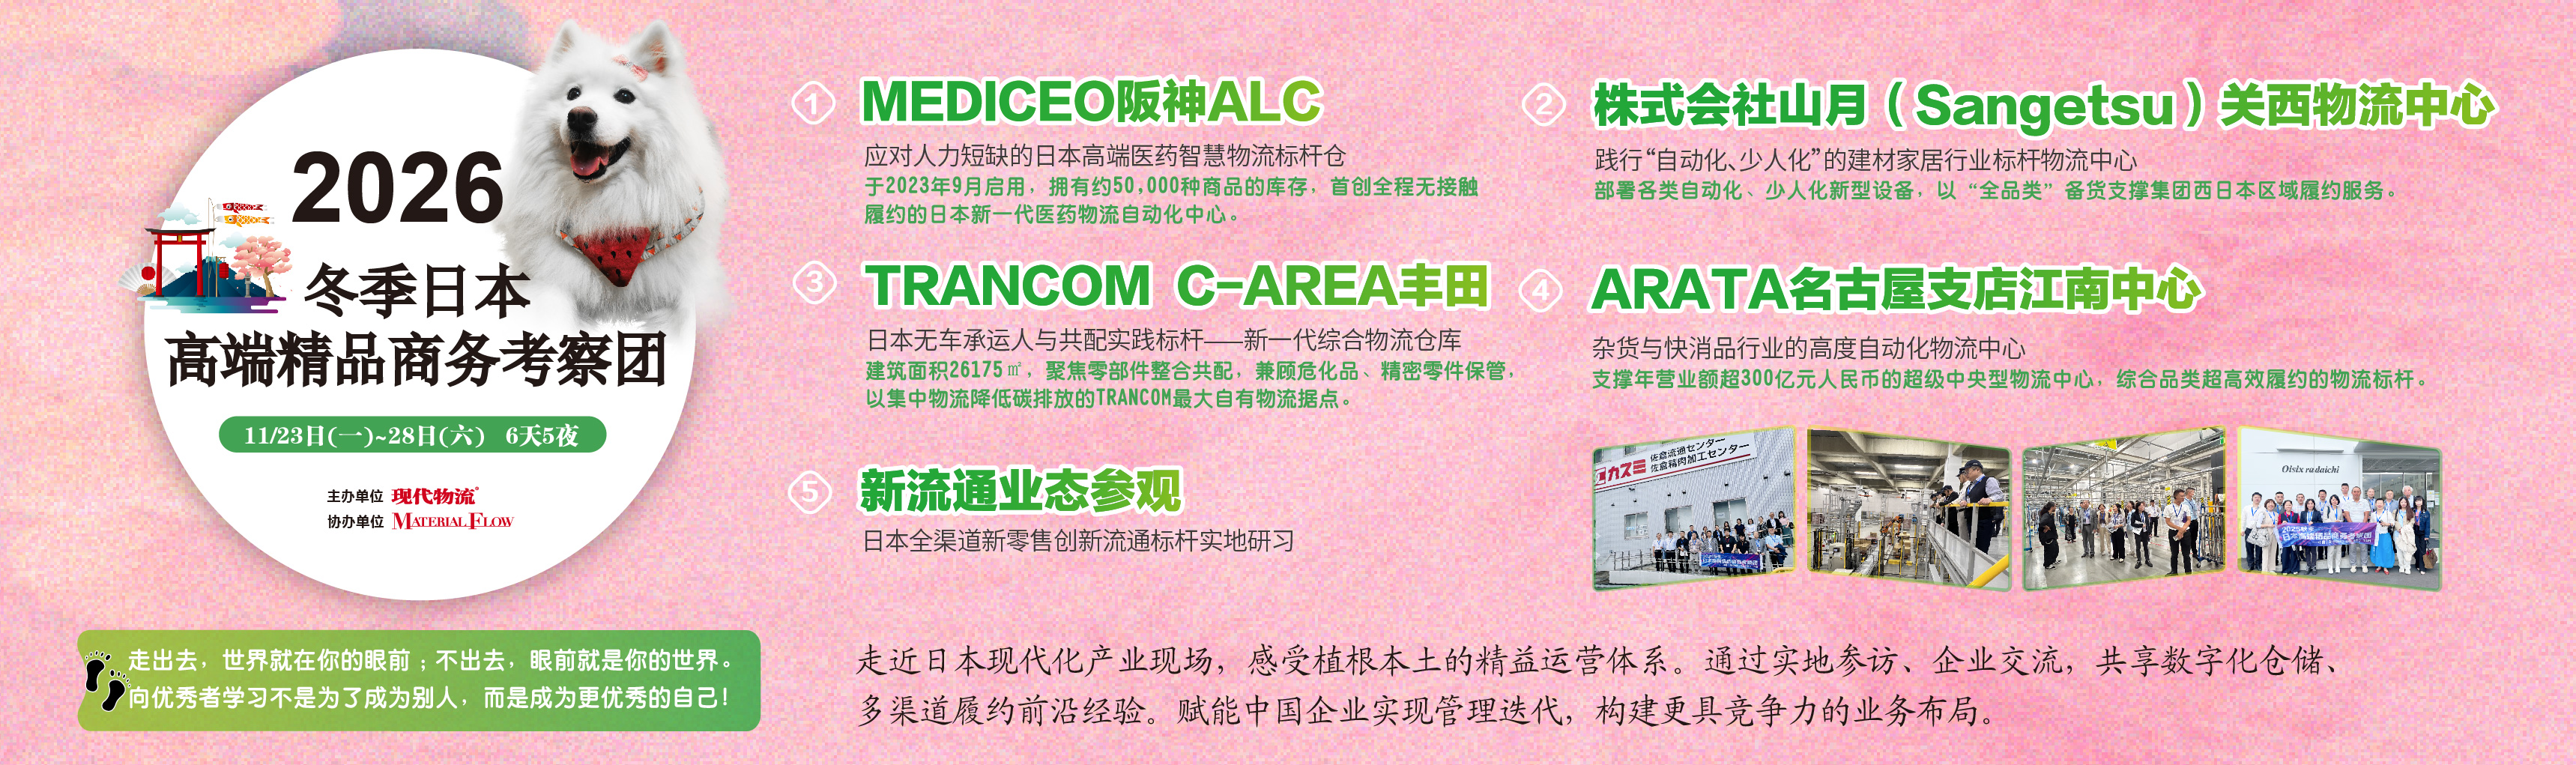
 时间:2026.11.23-28.
 地点:日本